모르는 물체를 그리퍼로 잡을 때 필요한 힘은 하나의 고정값이 아닙니다. 힘이 모자라면 미끄러지고, 너무 크면 눌리거나 변형됩니다. Tactile Sensing-based Secure and Gentle Grasping은 이 두 경계를 미리 물체 분류로 정하지 않고, 잡는 과정에서 찾아 제어에 넣습니다.
필요한 힘은 아래와 위를 함께 정해야 해요
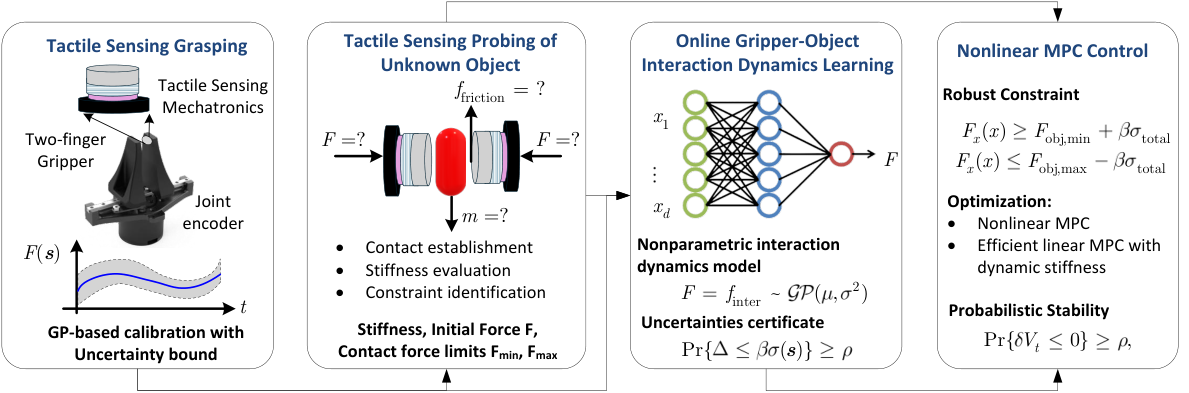
논문은 파지력을 두 조건 사이에 두려 합니다. 아래 경계는 물체의 무게와 마찰을 버틸 만큼 커야 한다는 조건이고, 위 경계는 물체가 손상되기 전의 최대 힘입니다. 물체의 질량, 표면, 단단함, 손가락이 닿은 모양이 모두 미지라면 두 경계를 계산으로 한 번에 알 수 없습니다.
그래서 방법은 잡는 과정에서 유한 상태 기계로 탐색 단계를 나눕니다. 물체를 놓치지 않을 최소 힘을 확인하고, 상한 쪽에서는 힘을 올려도 반응 힘이 더 늘지 않는 변화를 손상 위험 신호로 씁니다. 탐색 결과는 한 번 정한 뒤 고정하지 않습니다. 접촉이 바뀌면 하한도 달라질 수 있으므로 제어 중에도 제약을 갱신합니다.
한 채널 신호도 힘의 측정값으로 다듬어요
각 손가락에는 얇은 힘 감지 저항 하나가 들어갑니다. 이 센서는 법선 방향 힘만 읽고, 닿는 면적이나 위치가 바뀌어도 같은 힘과 다른 전기 신호를 낼 수 있습니다. 저자들은 센서 위에 탄성 패드를 두어 뾰족한 접촉을 넓게 퍼뜨리고, 가우시안 프로세스로 원시 신호를 힘으로 보정했습니다.
이 보정값과 최근 그리퍼 움직임으로 물체와 그리퍼 사이의 반응을 계속 추정합니다. 이어서 모델 예측 제어가 다음 힘 명령을 만들되, 추정 오차까지 포함해 하한 아래와 상한 위를 피하도록 제한합니다. 논문은 센서 측정을 1,000 Hz보다 빠르게 받고 제어는 100 Hz로 실행했다고 보고합니다. 카메라와 큰 촉각 배열을 쓰지 않아도, 센서값의 불확실성을 제약 폭에 넣는 구성이 남습니다.
여기서 센서값이 흔들린다는 사실을 없애려 하지 않는 점이 중요합니다. 보정 모델이 낸 불확실성만큼 허용 가능한 힘 구간을 좁혀, 확신이 낮은 구간에서 같은 명령을 밀어붙이지 않는 방식입니다. 접촉면이 바뀌면 같은 닫힘 위치도 다른 힘이 될 수 있으므로, 위치 명령과 반응 힘을 한 쌍으로 보는 이유가 됩니다. 기록에도 이 둘을 함께 남겨야 원인을 나눌 수 있습니다.
부드러운 물체에서는 상한 확인이 더 먼저 필요해요
저자들은 두부와 마시멜로처럼 쉽게 눌리는 물체도 시험했습니다. 두부의 최소 파지력은 0.5 N, 마시멜로는 0.7 N으로 보고됐습니다. 초기 추정이 만든 2 N 상한을 검증 없이 적용했을 때는 물체 손상이 생겼고, 해당 확인 절차는 측정 힘이 더 증가하지 않는 지점에서 1.3 N을 상한으로 식별했습니다.
이 결과는 어떤 물체든 같은 상한에서 안전하다는 뜻이 아닙니다. 논문도 한 방향의 힘만 읽으며, 물체가 처음부터 그리퍼 작업 범위 안에 있다고 가정합니다. 불규칙한 물체에서는 닿는 위치를 바꾸는 기능이 없고, 마찰력과 비틀림은 측정하지 못합니다. 따라서 이 방법의 값보다 중요한 부분은 미끄럼 방지와 손상 방지를 별도 경계로 기록하고, 그 경계가 관측과 함께 바뀌는지 확인하는 절차입니다.
지금 작업과 만나는 지점
이 논문은 저가 로봇팔 모방학습, 양팔·조작, 서보·접촉·저수준 제어 주제와 만납니다. 시연으로 그리퍼 명령을 학습할 때도 물체를 잡았는지 여부만 남기지 않고, 닫힘 명령, 그리퍼 위치나 전류처럼 읽을 수 있는 신호, 미끄럼·변형·놓침 사건을 같은 시간축에 기록하면 접촉 실패의 경계를 나눠 볼 수 있습니다. 바로 시험할 수 있는 범위는 물체마다 같은 닫힘 명령을 반복하는 대신, 실패 사건과 그 직전의 관측값을 따로 표지해 상한 초과와 하한 미달을 구분하는 기록입니다. 이 기록만으로 논문의 촉각 센서나 제어기를 재현할 수는 없지만, 어떤 접촉 신호가 다음 제어 규칙의 근거가 될지 가르는 출발점이 됩니다.
AgenticTactileVLA가 고정 VLA의 접촉 보정을 분리한 방식은 기존 정책의 끝단에서 접촉 보정을 나눴습니다. 이 논문은 그보다 아래쪽에서 물체별 힘의 하한과 상한을 찾아 제어기에 넣습니다.